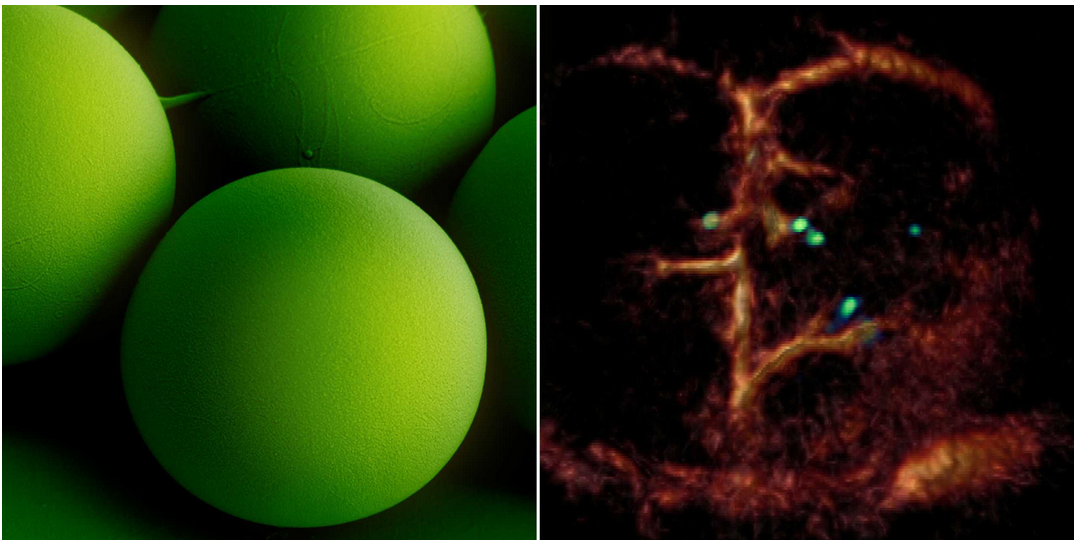
В декабре 2025 года команды исследователей из Университета Пенсильвании и Университета Мичигана объявили о создании автономного микроробота размером менее 1 миллиметра — меньше кристалла соли. Новый робот оснащён интегрированным компьютером, датчиками и системой движения и способен независимо реагировать на окружающую среду, принимать простые решения и передвигаться без внешнего управления. Робот представляет собой микроскопическое устройство размером приблизительно 200 × 300 × 50 микрометров — то есть заметно меньше человеческого волоса. Несмотря на малую величину, он включает в себя программируемый компьютер, сенсорные элементы, источник энергии и приводы для движения.
Новые микророботы описаны в публикациях 2025 года в журналах ScienceDaily и Design and development today как первые полностью программируемые автономные роботы такого размера, не требующие внешних магнитных полей или проводного управления. Каждый робот, питающийся светом, содержит микрокомпьютер, сенсоры и приводные системы движения и может работать в жидкой среде в течение месяцев. Эксперты журнала ScienceDaily связывают разработку с рядом потенциальных применений, прежде всего в биомедицинских исследованиях и диагностике. Например, автономные микророботы могут со временем применяться для целевой доставки лекарств в конкретные области организма, минуя общий кровоток; мониторинга здоровья отдельных клеток и тканей без инвазивных процедур, а также восстановления повреждённых структур на микроскопическом уровне. При этом эксперты указывают, что широкое клиническое использование, включая безопасное внедрение микророботов в тело человека, может потребовать десятилетия дополнительных исследований и строгой оценки биосовместимости, этики и регулирования.
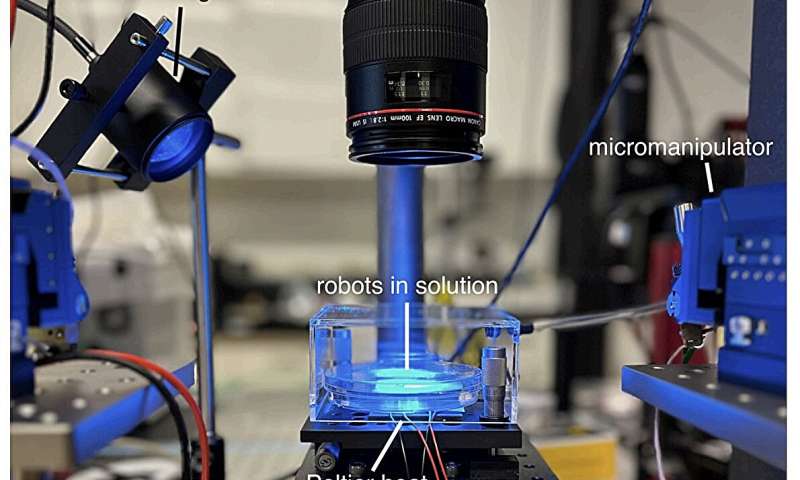
Конструкция микроробота использует миниатюрные солнечные элементы, преобразующие свет в электроэнергию, достаточную для питания микрокомпьютера и сенсорного блока. Это позволяет роботу обходиться без батарей и проводов, что критично для микроразмерных систем. Робот покрыт защитным стекловидным слоем, что уменьшает воздействие жидкости на чувствительные электронные элементы и обеспечивает работу в условиях лабораторных растворов. Встроенные датчики температуры позволяют регистрировать изменения до долей градуса и корректировать траекторию движения в зависимости от локальных условий.
Тем не менее Proceedings of the National Academy of Sciences подчёркивают, что широкое внедрение в клиническую практику потребует существенных дополнительных исследований. Разработка еще не развита достаточно, чтобы полноценно функционировать внутри человеческого тела. Ключевыми задачами остаются адаптация роботов к физиологическим средам (например, к кровотоку), подтверждение биосовместимости материалов, регулирование безопасности и оценка потенциальных рисков для здоровья человека. Профессор Дэвид Блау из Университета Мичигана, соавтор работы, отмечает, что практические применения устройства могут появиться в течение следующего десятилетия, когда технология будет расширена и адаптирована к реальным средам за пределами лаборатории.
Параллельно с разработками автономных микророботов исследователи из ETH Zurich в 2025 году представили серию магнитно-управляемых микророботов, предназначенных для навигации внутри кровеносных сосудов. Эти устройства размером с песчинку способны двигаться против кровотока под воздействием внешних магнитных полей и доставлять лекарственные вещества непосредственно к поражённым участкам тканей. В публикациях и обзорах, в том числе в The Washington Post, эксперты подчёркивают, что подобные системы могут стать основой для новых методов лечения онкологических и сосудистых заболеваний, хотя их клиническое внедрение также потребует длительных испытаний и регуляторного одобрения.
Ещё одно перспективное направление в микроробототехнике связано не с индивидуальной автономией, а с коллективным поведением микророботов. В 2025 году учёные из Penn State University представили журналу ScienceDaily модели микроскопических роботов, способных координировать свои действия в рое с помощью акустических сигналов. В отличие от одиночных автономных устройств, рой микророботов может выполнять более сложные задачи — например, равномерно распределяться в среде, коллективно транспортировать вещества или проводить мониторинг больших микроскопических областей.